Fabrika genişlemesinden önce SLAM ile mevcut durum
Yeni hat, makine ya da kat ilavesinden önce tesisin gerçek durumunu el tipi SLAM tarayıcıyla, üretimi durdurmadan ölçmek. Ne teslim edilir, nasıl planlanır?
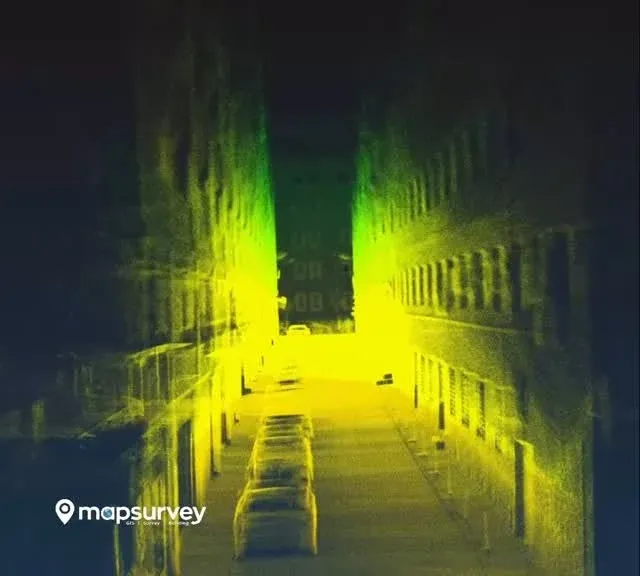
Yılın son çeyreği, fabrikalarda gelecek yılın yatırımlarının konuşulduğu dönemdir. Yeni bir üretim hattı, makine değişikliği, asma kat ilavesi, çatı GES’i ya da yangın tesisatı yenilemesi… Projelerin çoğu eldeki eski çizimlere göre hazırlanır. Sorun şu ki o çizimler, yıllar içinde defalarca değişmiş bir tesisi nadiren doğru gösterir.
Eski çizimle başlamanın bedeli
Bir tesiste zamanla kolonlar arasına bölmeler girer, boru ve kablo tavaları yeniden düzenlenir, makineler yer değiştirir, ek binalar yapılır. Proje bunları bilmeden çizildiğinde sorun genellikle montaj günü ortaya çıkar:
- Yeni makine kiriş altına ya da mevcut boru hattına takılır.
- Kolon aksları çizimdekinden farklı çıkar, çelik imalat sahada düzeltilir.
- Tavan yüksekliği ya da kapı açıklığı taşıma ve vinç planına uymaz.
- Montaj gecikir; üretim planlanandan uzun süre durur.
Bunların hepsi, tesis baştan bir kez doğru ölçülerek önlenebilir.
El tipi SLAM tarama nedir?
SLAM (eş zamanlı konumlama ve haritalama), tarayıcının yürürken kendi konumunu hesaplayıp çevresini nokta bulutu olarak kaydettiği bir yöntemdir. Operatör elindeki tarayıcıyla tesisin içinde yürür; her adımda duvarlar, kolonlar, makineler, borular ve tavan geometrisi kaydedilir. Sehpa kurup taşımak gerekmez.
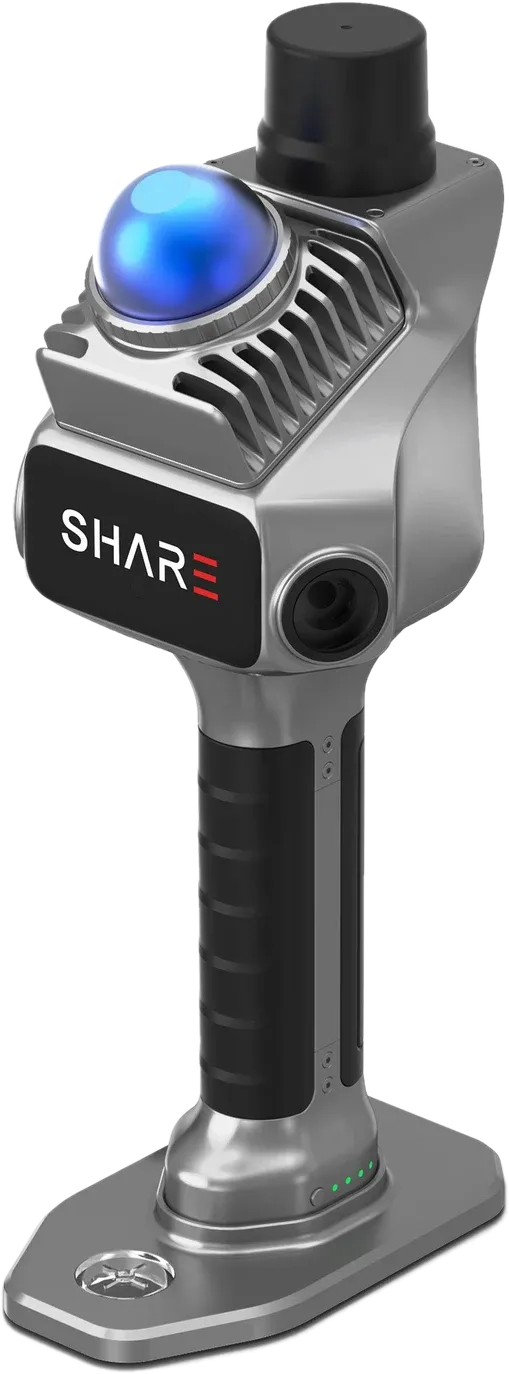
Sahada SHARE SLAM S20 el tipi tarayıcıyı kullanıyoruz.
Yöntemin fabrikalardaki asıl avantajı hızı ve erişimidir. Dar geçitler, merdivenler, asma katlar, kazan daireleri ve çatı araları tek bir yürüyüşte taranabilir.
Üretimi durdurmadan
Taramayı tesisin iş güvenliği kurallarına uyarak, gerekirse refakatçiyle ve belirlenen yaya yollarını kullanarak yapıyoruz. Çalışan hatların çevresi güvenli mesafeden kaydedilir; makinelerin yakından taranması gereken bölümler vardiya arası, mola ya da bakım duruşlarına denk getirilir. Böylece ölçüm için üretimi ayrıca durdurmak gerekmez.
Doğruluk nereden gelir?
SLAM taramada uzun ve tek yönlü rotalarda küçük konum hataları birikebilir. Bunu önlemek için rotaları kapalı döngüler halinde planlıyor ve taramayı sahada ölçülen kontrol noktalarına bağlıyoruz. Montaj toleransının çok dar olduğu kritik bölgelerde ek kontrol ölçüleri yapılır. Teslimde kontrol noktalarındaki sapmaları raporluyoruz.
Ne teslim edilir?
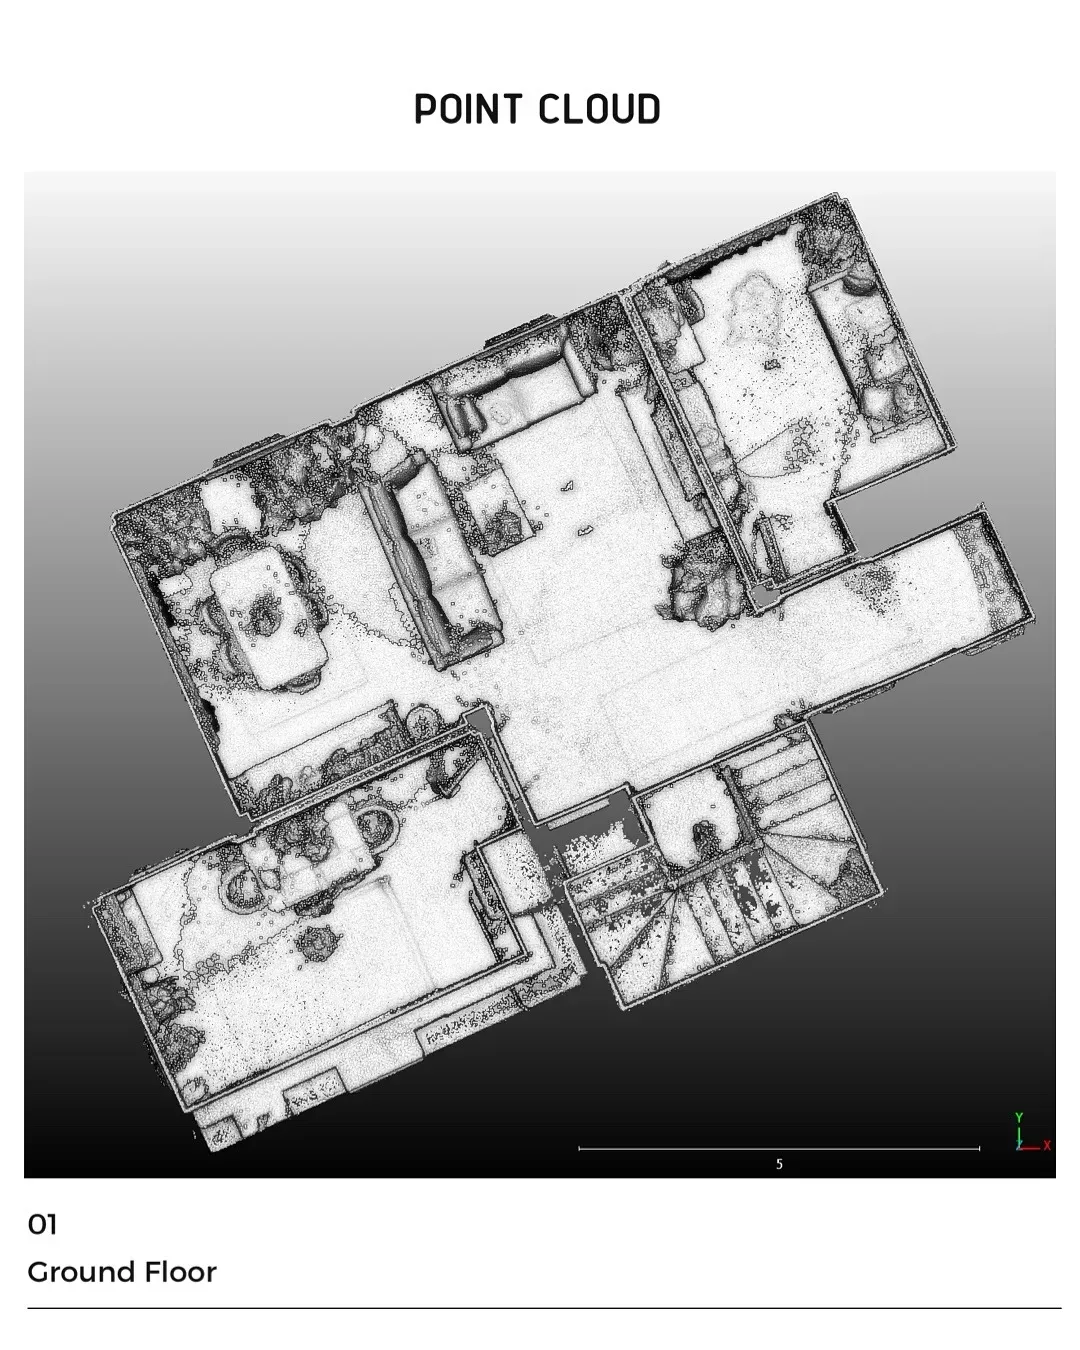
Nokta bulutundan alınan yatay kesit, kat planı çiziminin altlığı olur.
- Kayıtlı nokta bulutu (E57, LAS, RCP)
- Kat planları, kesitler ve görünüşler (DWG)
- Kolon aksları, kiriş altı kotları ve makine yerleşimi
- İstenirse taramadan BIM modeli (IFC)
- İstenirse bina dışı, çatı ve otopark için drone ile ortofoto ve 3B model
Bütün veriler aynı koordinat sisteminde birleşir ve MapSurvey Portal üzerinden paylaşılır. Proje ekibi ağır bir yazılım kurmadan nokta bulutunda ölçü alabilir.
Planlarken sorulacak beş soru
- Hangi bölümler taranacak: tüm tesis mi, yalnızca genişleme alanı mı?
- Çizimde hangi ayrıntı gerekli: duvar ve kolon mu, boru ve kablo tavaları da mı?
- Teslim formatı ne olacak: DWG, IFC ya da yalnızca nokta bulutu?
- Proje hangi koordinat sisteminde yürüyecek?
- Erişim için kimlerden izin, hangi saatlerde refakat gerekiyor?
Tesisinizi ölçelim
Genişleme ya da tadilat öncesinde tesisinizin güncel durumunu ölçmek isterseniz 3D lazer tarama hizmetimize ve bir sanayi tesisinde yaptığımız oblik uçuşla 3B model ve alan hesabı çalışmasına göz atabilir ya da doğrudan bize ulaşabilirsiniz.